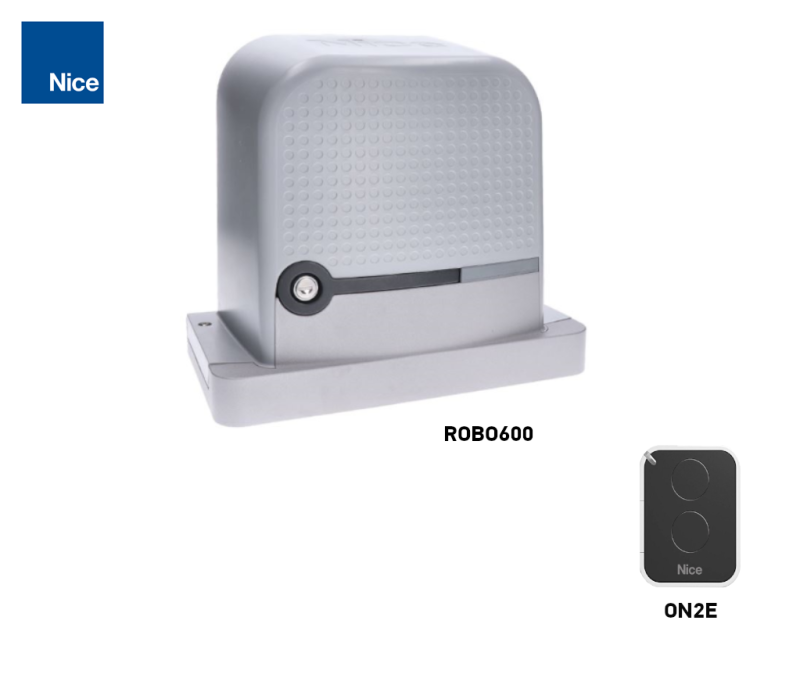
Kit de accionamiento para puerta corredera de hasta 600 kg/6 m NICE ROBO600 (B)
| Disponibilidad de productos: | hasta 3 días | Enviamos los productos normalmente en un plazo de 3 días. |
|---|

hasta 3 días
447,11 € con IVA
| Peso |
|---|
| 12 kg |
Descripción del producto Kit de accionamiento para puerta corredera de hasta 600 kg/6 m NICE ROBO600 (B)
NICE ROBO600 es un motor electromecánico para puerta corredera con motor de 230 V AC, control integrado y receptor de radio. Este kit está indicado para una puerta de hasta 600 kg y un paso de hasta 6 m. Los finales de carrera mecánicos determinan las posiciones de apertura y cierre. El motor es irreversible; en caso de corte del suministro eléctrico, se puede desbloquear con una llave y mover la puerta manualmente.
Para qué puertas es adecuado el ROBO600
El peso, la longitud y el número de ciclos deben evaluarse junto con la resistencia al movimiento de la puerta, el viento, el hielo y el estado de la guía. El motor no sustituye la reparación de una puerta torcida o que se atasca. La hoja debe desplazarse suavemente por todo el recorrido, permanecer inmóvil en cualquier posición y contar con un sistema antidescarrilamiento y topes mecánicos firmes en ambos sentidos.
| Capacidad de este kit | Hasta 600 kg / 6 m de paso. |
|---|---|
| Límite del motor según el manual | Hasta 600 kg y una hoja de hasta 8 m de longitud. Para puertas de más de 6 m, solicite que se verifique el conjunto completo. |
| Resistencia al movimiento manual | Como máximo, el 25 % de la fuerza máxima de 600 N, es decir, 150 N a lo largo de todo el recorrido. Es una condición de selección, no una fuerza de impacto admisible sobre una persona. |
| Cremallera | Módulo 4; piñón Z15. |
Límites del número de ciclos
| Longitud de la hoja | Máx. ciclos/h | Máx. ciclos consecutivos |
|---|---|---|
| Hasta 4 m | 40 | 20 |
| Más de 4 y hasta 6 m | 25 | 13 |
| Más de 6 y hasta 8 m | 20 | 10 |
Un ciclo consiste en una apertura y un cierre. El tiempo máximo de funcionamiento continuo del motor es de 4 minutos. Estos límites no eximen de cumplir los requisitos de resistencia al movimiento y de ajustar correctamente el tiempo de funcionamiento.
Elegir un motor más potente no sustituye por sí solo los elementos de seguridad ni la prueba de fuerzas en la puerta ya instalada.
Contenido del kit
El kit NICE RO600-B incluye un motor con unidad de control y receptor integrados, y un mando a distancia. Para una instalación completa se necesitan una cremallera adecuada, anclajes, topes de final de recorrido y elementos de seguridad según la puerta concreta. Seleccione el equipamiento exacto del conjunto ampliado al realizar el pedido.
Qué más necesita para un funcionamiento seguro
| Qué | Por qué | Tipo |
|---|---|---|
| Fotocélulas | Supervisión del área de paso; conexión aquí. |
|
| Luz de señalización | Señalización del movimiento; salida 4–5 con 230 V AC. |
|
| Mando a distancia | Receptor integrado, memorización de mandos. |
|
| STOP y bandas de seguridad | Protección de las zonas de riesgo según el proyecto. |
|
| Cremallera y topes | Transmisión del movimiento y limitación mecánica del recorrido. |
|
| Programación de servicio | Diagnóstico y configuración por un técnico. |
Montaje del motor y de la cremallera
La instalación y los trabajos eléctricos deben ser realizados por un técnico cualificado. Antes de abrir el motor, desconecte la alimentación y asegúrese de que no pueda volver a conectarse. Prepare los tubos protectores y las entradas de cables para evitar que entre agua en el motor; la base no debe inundarse. Mantenga el acceso a la cubierta y al desbloqueo.
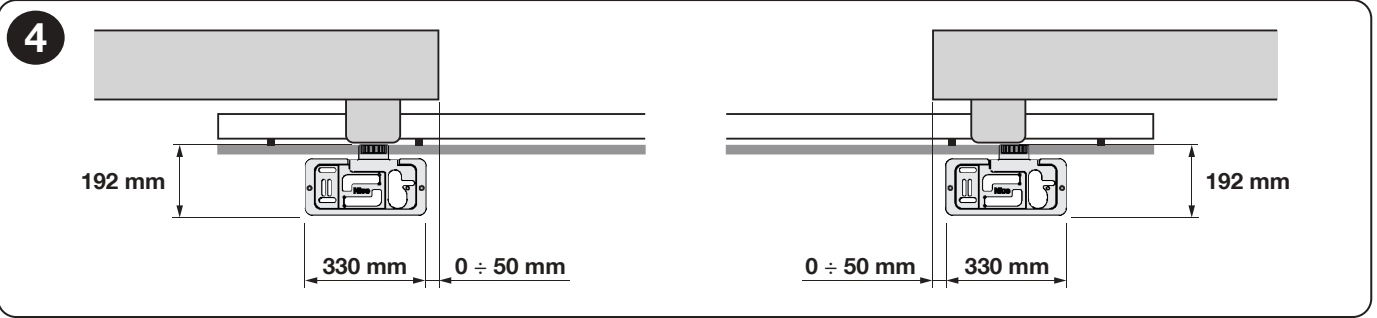
- Prepare la cimentación y los tubos protectores según el plano de montaje. La placa de cimentación debe estar nivelada, paralela al movimiento de la puerta y firmemente anclada. Determine también la posición según el método de fijación de la cremallera.
- Monte el motor solo cuando la cimentación se haya endurecido. Ajuste la altura y fíjelo; el peso de la hoja no debe recaer sobre el piñón del motor.
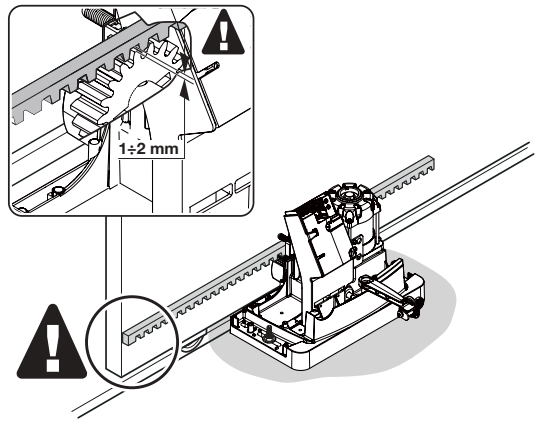
- Desbloquee el reductor e instale la cremallera mientras desplaza la hoja manualmente. Las distintas piezas deben quedar alineadas, sin desniveles.
- A lo largo de todo el recorrido, mantenga aproximadamente 1–2 mm de holgura entre la cremallera y el piñón. Compruebe manualmente todo el recorrido en ambos sentidos y apriete las fijaciones.
Ajuste de los finales de carrera
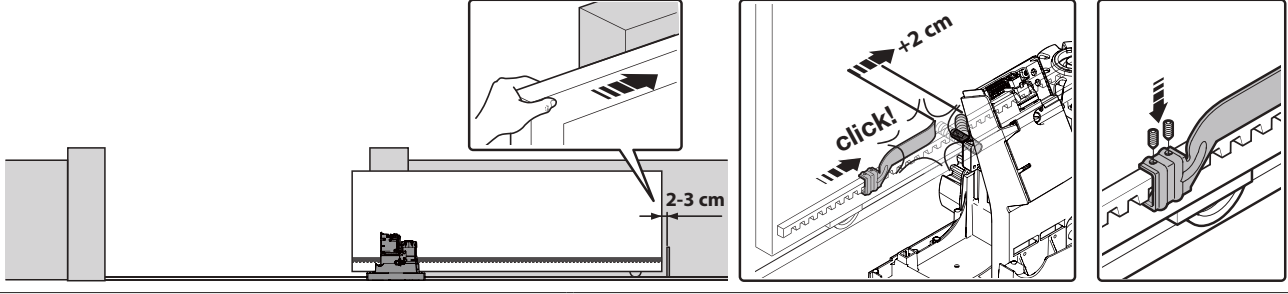
- Desplace manualmente la puerta desbloqueada hasta la posición de apertura y deténgala aproximadamente 2–3 cm antes del tope mecánico fijo.
- Deslice el soporte correspondiente del final de carrera por la cremallera hasta que se active el interruptor. A continuación, desplácelo en el mismo sentido al menos 2 cm más y fíjelo.
- Ajuste el cierre del mismo modo. El soporte debe accionar la palanca de forma fiable, sin golpear la carcasa del motor.
- Bloquee el reductor, pruebe lentamente ambos sentidos y compruebe el recorrido de frenado y que se encienda el LED correcto, FCA/FCC. La hoja no debe golpear los topes fijos durante el funcionamiento.
Desbloqueo manual en caso de corte del suministro eléctrico
La puerta debe estar parada. Desconecte la alimentación y asegure la hoja para evitar que se mueva por sí sola, especialmente en una pendiente o con viento. No manipule la puerta mientras se mueve ni introduzca las manos en el engranaje.
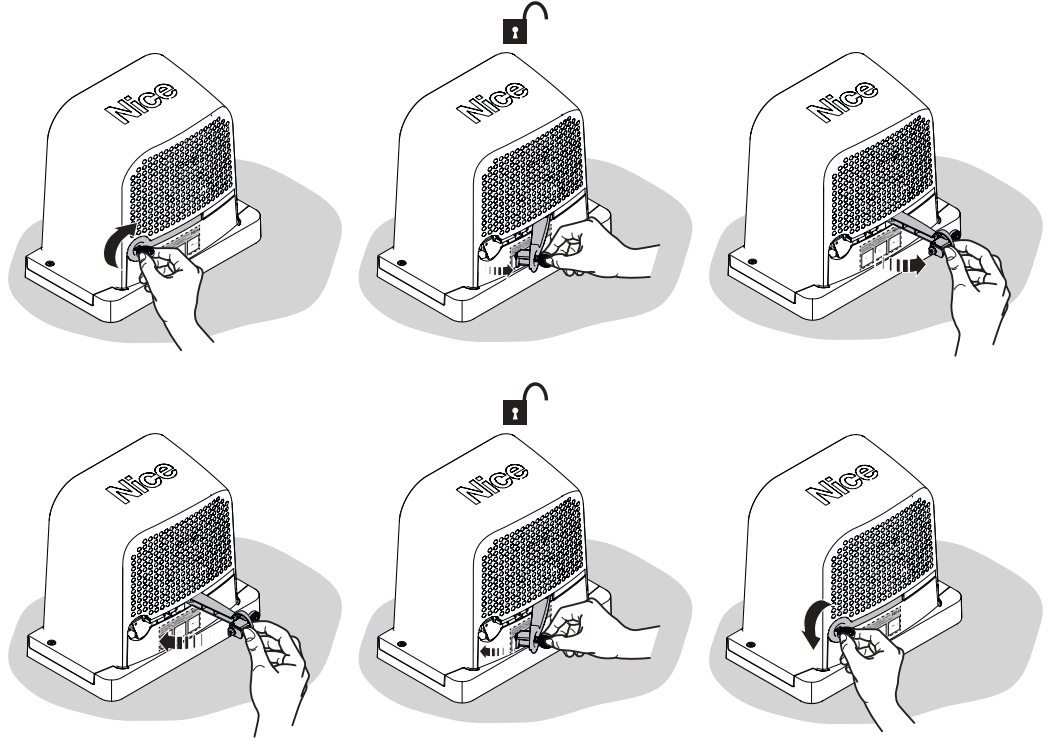
- Descubra la cerradura e introduzca la llave suministrada.
- Gire la llave siguiendo la flecha de la imagen y abra la palanca de desbloqueo. La puerta puede desplazarse lentamente a mano.
- Para reactivar el motor, cierre la palanca, bloquee la cerradura y retire la llave. Mueva ligeramente la hoja para que el reductor engrane mecánicamente. Solo entonces restablezca la alimentación y pruebe el funcionamiento.
Cableado
| Conexión | Cable según el manual | Longitud máx. |
|---|---|---|
| Alimentación | 3 × 1,5 mm² | 30 m |
| Luz intermitente | 2 × 1,5 mm² | 10 m |
| Antena | Cable coaxial RG58 | 10 m; se recomienda menos de 5 m |
| Fotocélulas TX / RX | 2 × 0,25 mm² / 4 × 0,25 mm² | 30 m / 30 m |
| Selector de llave | 2 × 0,5 mm² por contacto; con dos contactos, 4 × 0,5 mm² | 20 m |
Si el cable de alimentación supera los 30 m, un técnico debe determinar una sección mayor, por ejemplo 3 × 2,5 mm², y una puesta a tierra de protección junto al motor. Las secciones y los tipos de cable deben verificarse para el recorrido, la protección eléctrica y el entorno concretos; instale por separado los cables de potencia y de control.
Control, bornes y polaridad
El siguiente esquema de conexión corresponde a la placa ROBO600 con 10 interruptores DIP, trimmers TL/TP/F y botones RADIO, PROGRAM y SbS. La versión más reciente también incorpora la función Standby .
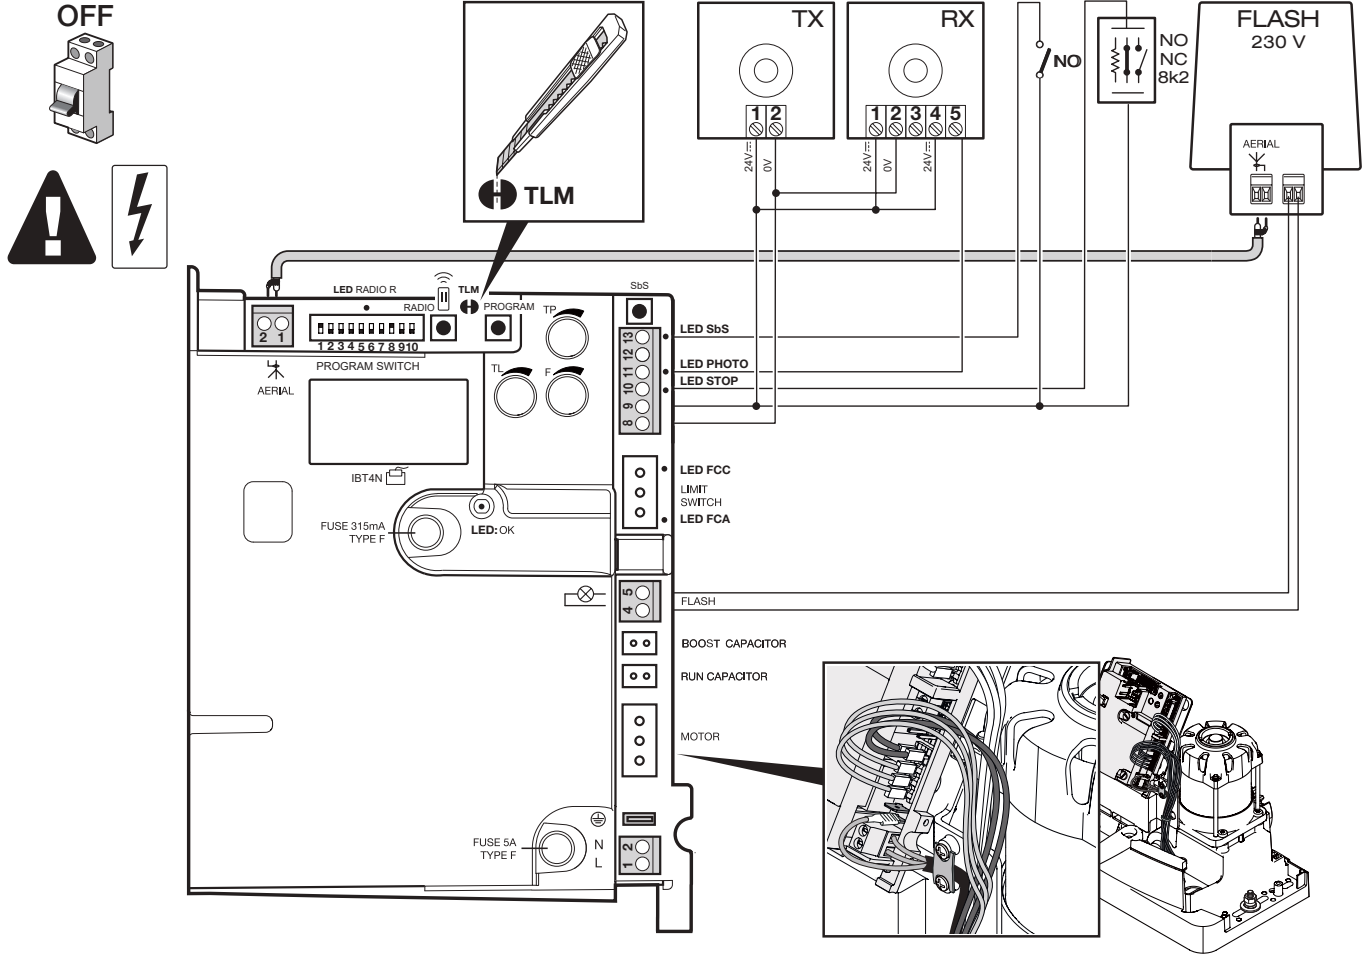
| Borne / conector | Función y conexión |
|---|---|
| Red L / N / PE | 230 V AC, 50/60 Hz. L es fase, N neutro y PE conductor de protección; no se trata de polaridad de CC. |
| 4–5 FLASH | Salida conmutada de 230 V AC para luz intermitente de red; sin +/−. |
| 8 (0 V) / 9 (+24 V) | Alimentación auxiliar 8 = negativo (−), 9 = positivo (+), 24 V DC ±10 %, máximo total 100 mA. |
| 9–10 STOP | Entrada de seguridad aprendida NO/NC o dispositivo resistivo, según el esquema. Tras el cambio, realice una nueva lectura. |
| 9–11 PHOTO | Contacto NC sin tensión de las fotocélulas. Una interrupción durante el cierre invierte el sentido de marcha. |
| 8–12 PHOTOTEST | Alimentación supervisada del transmisor TX; 8 = 0 V (−), 12 = +24 V supervisados, máx. 100 mA. No es una alimentación permanente para el control externo. |
| 9–13 SbS | Orden NO sin tensión de paso a paso. El relé externo solo debe cerrar 9–13; no debe aplicar tensión propia a estos bornes. |
| AERIAL 1–2 | 1 = conductor central del cable coaxial, 2 = malla; no es una alimentación para accesorios. |
| LIMIT SWITCH / MOTOR | Conectores de los finales de carrera y del motor; cambie la orientación únicamente sin alimentación y siguiendo el procedimiento para el sentido opuesto. |
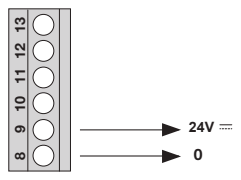
Para la salida auxiliar, tenga en cuenta el consumo total de todos los dispositivos conectados. Un par de EPM puede consumir hasta 55 mA; dos pares pueden superar el límite de 100 mA incluso antes de añadir otros accesorios. En ese caso, es necesaria una alimentación independiente, dimensionada específicamente. Los contactos NO/NC sin tensión no tienen polaridad propia +/−.
Entrada de seguridad STOP 9–10
Se puede conectar un contacto conmutado NO sin tensión, un contacto normalmente cerrado NC o un borde de seguridad de resistencia constante 8,2 kΩ. El tipo de entrada se reconoce durante la lectura; un cambio en el estado aprendido detiene el movimiento con una breve inversión del sentido.
V preklade chýba zdrojové tučné zvýraznenie názvu produktu. Los bordes sensibles resistivos pueden conectarse en cascada con una única resistencia terminal de 8,2 kΩ, según las instrucciones del borde. Los tipos combinados requieren una conexión conforme al manual de instalación; no cree combinaciones de puentes arbitrarias. La resistencia de 8,2 kΩ no sustituye al elemento de seguridad necesario. Después de cada cambio, repita la detección de dispositivos y compruebe su activación.
Conexión de fotocélulas NICE EPM
| EPM | Sin Fototest | Con Fototest |
|---|---|---|
| Borne 1 del TX (+) | 9 (+24 V DC) | 12 (+24 V DC con test) |
| Borne 2 del TX (−) | 8 (0 V) | 8 (0 V) |
| Borne 1 (+) / 2 (−) del RX | 9 / 8 | 9 / 8 |
| Borne 4 COM / 5 NC del RX | 9 / 11 | 9 / 11 |
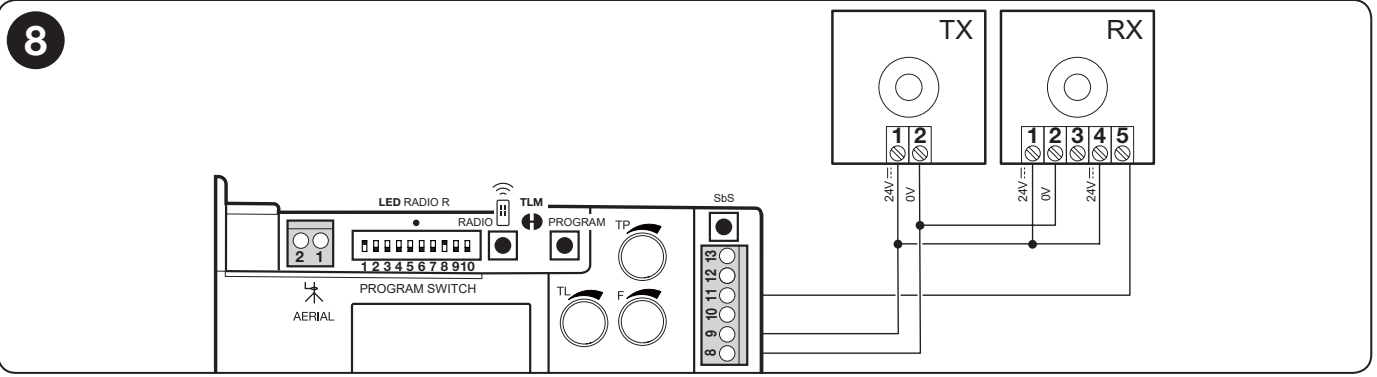
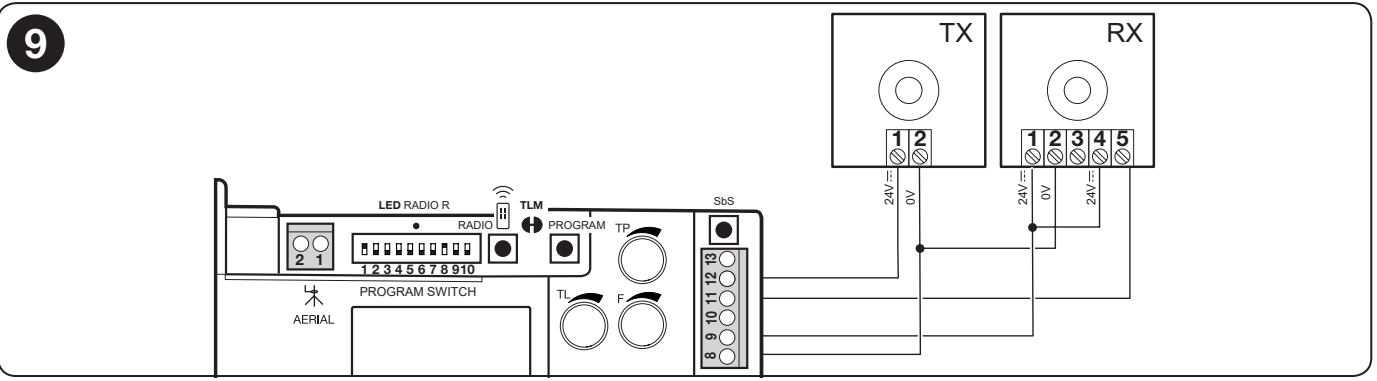
El borne 3 (NO) del RX no se utiliza para la función de seguridad PHOTO. Una vez terminada la conexión, realice la detección de dispositivos y compruebe su funcionamiento interrumpiendo el haz. Con la alimentación de EPM en CC, no corte el puente SYNC, que está destinado a la sincronización con alimentación de CA. La conexión de dos pares requiere también evaluar el consumo y las interferencias mutuas.
El TX y el RX deben quedar exactamente enfrentados. Para distancias superiores a 10 m, ajuste el puente +10m del RX según las instrucciones del EPM. El alcance útil habitual del EPM es de 15 m; la niebla, la lluvia y el polvo pueden reducirlo. Las fotocélulas protegen el paso, pero no todas las zonas de atrapamiento o cizallamiento de la puerta.
Primera puesta en marcha y comprobación del sentido
Antes de conectar la alimentación, deben estar instalados los topes mecánicos, las consolas de fin de carrera, la puesta a tierra de protección y las entradas de seguridad. Si la hoja tiene una puerta peatonal, su apertura debe bloquear el movimiento automático.
- Desbloquee el motor, coloque manualmente la hoja aproximadamente a mitad del recorrido y vuelva a bloquear el accionamiento.
- Al encender, el LED OK debe parpadear aproximadamente una vez por segundo. Con el recorrido despejado y la puerta fuera de las posiciones finales, deben estar encendidos PHOTO/FOTO, FCA y FCC; la entrada de mando NO debe permanecer apagada si no hay una orden. La puerta no debe moverse por sí sola.
- Accione la palanca del final de carrera y compruebe que se apaga el LED correcto, FCA o FCC. En caso de fallo, desconecte la alimentación y compruebe los conectores, los dispositivos de seguridad y los fusibles.
- Una vez completado el ajuste y, en el ROBO600, también la detección de los dispositivos de seguridad, compruebe con una orden breve SbS/P.P. que el primer movimiento tras el encendido sea de apertura. Detenga la puerta si se mueve en sentido contrario. Un sentido de movimiento invertido también puede invertir el efecto de los dispositivos de seguridad.
Si el sentido inicial es el contrario
Desconecte la alimentación de red y compruebe que no haya tensión. Gire, según la ilustración original, el conector del motor y el de los finales de carrera 180°. Encienda la alimentación y repita la prueba de apertura desde la mitad del recorrido. No invierta el sentido intercambiando las entradas de seguridad ni aumentando la fuerza.
Detección de STOP y PHOTO
El ROBO600 debe memorizar los dispositivos de seguridad conectados. Repita el proceso tras cambiar dichos dispositivos y también después de modificar la posición del DIP 1 o DIP 2.
- Mantenga pulsado PROGRAM. Al cabo de unos 3 s, comienza la detección y el LED OK parpadea más rápido; mantenga pulsado el botón.
- Espere a que termine la detección: el LED STOP se encenderá y el LED OK permanecerá en verde.
- Suelte el botón PROGRAM antes de que transcurran 10 s. Tres parpadeos verdes confirman que el proceso se ha realizado correctamente; cinco parpadeos rojos indican que ha fallado.
- Compruebe los LED STOP y PHOTO, así como el funcionamiento de ambos dispositivos. Si el proceso falla, solucione la causa y repita la detección.
Pruebas de la puerta instalada
- Compruebe la apertura y el cierre completos, la parada correcta antes de los topes mecánicos y la suavidad del movimiento.
- Pruebe cada dispositivo de seguridad por separado. Interrumpa el haz de las fotocélulas en el TX, en el RX y entre ambos; compruebe que la puerta se detenga o invierta el movimiento según lo previsto.
- El técnico medirá las fuerzas de la puerta instalada y ajustará la fuerza mínima que garantice un movimiento fiable. Ni las fotocélulas ni el ajuste F sustituyen la evaluación de todas las zonas de riesgo.
- Entregue el manual, las llaves, las instrucciones para el accionamiento manual y el plan de mantenimiento solo después de superar las pruebas.
Ajustes de los interruptores DIP y de los trimmers
Los ajustes debe realizarlos un técnico con la puerta inmóvil. Desconecte la alimentación antes de intervenir en el cableado. Después de cambiar el modo, el tiempo o la fuerza, vuelva a comprobar la apertura y el cierre completos y los dispositivos de seguridad.
| DIP 1 | DIP 2 | Modo |
|---|---|---|
| OFF | OFF | Manual: movimiento solo mientras se mantiene pulsada la orden. |
| ON | OFF | Semiautomático: recorrido completo tras una orden breve. |
| OFF | ON | Automático: tras la apertura y una pausa, se inicia el cierre. |
| ON | ON | Automático + cierre siempre: al restablecerse la alimentación, puede iniciarse el cierre tras un preaviso luminoso de 5 s. |
| DIP | Función | Efecto |
|---|---|---|
| 3 ON | Modo comunitario | Durante la apertura se ignora la siguiente orden paso a paso; durante el cierre, invierte el sentido del movimiento. No disponible en modo manual. |
| 4 ON | Preaviso luminoso | 5 s antes del movimiento; 2 s en modo manual. |
| 5 ON | Cierre tras el paso por la fotocélula | Modo automático: cierre 5 s después de que el paso quede libre. Modo semiautomático: la activación de FOTO durante el cierre activa el cierre automático posterior tras la pausa ajustada. |
| 6 ON | FOTO también durante la apertura | La interrupción del haz también detiene la apertura; en modo semiautomático/automático, el movimiento se reanuda cuando el haz queda libre. |
| 7 ON | Arranque progresivo | Reduce los tirones durante el arranque. |
| 8 ON | Ralentización | El ajuste TL debe tener en cuenta que la ralentización comienza aproximadamente entre 50 y 70 cm antes del final de carrera. También se reduce el par del motor; si la resistencia es elevada, la puerta puede detenerse. |
| 9 / 10 | Frenado eléctrico | OFF/OFF = desactivado; OFF/ON = suave; ON/OFF = medio; ON/ON = fuerte. |
Ajuste de fábrica según el manual: DIP 1 y 8 en ON; el resto, en OFF (modo semiautomático con ralentización). Después de cambiar DIP 1–2, siempre vuelva a cargar los dispositivos. Durante la ralentización, la velocidad es aproximadamente el 30 % de la nominal; el par se reduce un 70 %. El inicio de la ralentización es TL/2. El TL predeterminado de 90 s significa que el inicio se produce a los 45 s; compruebe el efecto del cambio durante la siguiente apertura desde la posición final.
| Trimmer | Qué ajusta | Cómo comprobarlo |
|---|---|---|
| TL | Tiempo máximo de apertura/cierre. | En modo semiautomático, realice una apertura y un cierre completos. Deje un margen de 2–3 s. Si el rango no es suficiente, utilice la extensión TLM según la placa. Durante la ralentización, ajuste también el tiempo según el momento en que empieza. |
| TP | Tiempo de pausa antes del cierre automático. | Active el modo automático, abra completamente la puerta y mida la pausa real hasta que se cierre. |
| F | Fuerza / par motor. | Confirme el ajuste midiendo las fuerzas de impacto y realizando una prueba de seguridad. Aumentar F no sirve para compensar un fallo mecánico de la puerta. |
Versión más reciente – modo de espera Standby
Esta sección solo se aplica a la versión ROBO600 compatible con Standby. No se aplica a una placa antigua sin esta función. Tras cargar los dispositivos, el tiempo de espera predeterminado es 300 s; en una placa nueva o completamente borrada, antes de cargarla es 600 s. En Standby, la salida de alimentación auxiliar no está activa, algo importante para el control externo.
- Pulse brevemente PROGRAM y lea el LED OK: 2 parpadeos = Standby activo; 1 parpadeo = inactivo.
- Con pulsaciones breves adicionales de PROGRAM, seleccione el estado deseado.
- Para guardar, mantenga pulsado PROGRAM durante al menos 5 s, hasta que el LED OK vuelva a parpadear normalmente a 1 Hz. El técnico cambia el tiempo de espera mediante Oview o ProView, no con este procedimiento de botones.
Receptor integrado y mandos a distancia
El ROBO600 tiene un receptor integrado de 433,92 MHz con codificación O-CODE. Elija el transmisor según la placa concreta; la misma frecuencia por sí sola no garantiza la compatibilidad. Realice la programación con la puerta parada.
Modo I – memorización del mando completo
- Mantenga pulsado el botón RADIO/receptor hasta que se encienda su LED (unos 4 s) y, a continuación, suéltelo.
- En los 10 s siguientes, mantenga pulsado durante unos 3 s el botón elegido del nuevo mando, hasta que el receptor confirme la memorización con tres parpadeos.
- Se puede memorizar otro mando de la misma manera durante los 10 s siguientes; de lo contrario, espere a que finalice el modo.
| Botón en modo I | Función asignada |
|---|---|
| 1 | Paso a paso |
| 2 | Apertura parcial para peatones |
| 3 | Abrir |
| 4 | Cerrar |
Un mando de uno o dos botones solo utilizará los primeros botones correspondientes. Según el manual, el ROBO600 tiene capacidad para memorizar hasta 100 mandos en el modo I.
Modo II – una función en el botón seleccionado
| Número de pulsaciones de RADIO | Función |
|---|---|
| 1 | Paso a paso |
| 2 | Apertura parcial |
| 3 | Abrir |
| 4 | Cerrar |
| 5 | Parar |
Pulse brevemente RADIO tantas veces como el número de la función deseada. El LED repetirá el mismo número de parpadeos. En los 10 s siguientes, mantenga pulsado durante unos 3 s el botón elegido del mando, hasta que tres parpadeos confirmen la memorización. Repita el procedimiento para cada botón adicional.
Añadir un mando con otro mando operativo
Cerca del receptor, a unos 10–20 m, mantenga pulsado el botón del nuevo mando durante al menos 5 s y suéltelo. En el mando antiguo pulse el botón correspondiente 3 veces; después, pulse una vez el botón del nuevo mando. El nuevo mando heredará la asignación del antiguo. En el modo I, puede utilizar cualquier botón del mando antiguo; en el modo II, el botón con la función deseada. Deje alimentado únicamente el receptor que desea programar.
Bloqueo de la memoria de radio
Si no funciona la memorización o el borrado, es posible que la memoria esté bloqueada. Desconecte la alimentación, mantenga pulsado RADIO y vuelva a conectarla. Al cabo de unos 5 s y dos parpadeos lentos del LED de radio, suelte el botón. En los 5 s siguientes, seleccione con pulsaciones breves de RADIO: LED apagado = desbloqueado; encendido = bloqueado. Cinco segundos después de la última pulsación, dos parpadeos lentos confirmarán el final.
Diagnóstico y averías habituales
| Indicación | Significado / qué comprobar |
|---|---|
| OK: 1 parpadeo verde/s | Funcionamiento normal. |
| OK: 2 parpadeos verdes rápidos | Cambio de estado de una entrada, de las fotocélulas o de una señal de radio. |
| OK: 1 parpadeo rojo, pausa y otro parpadeo | Los dispositivos no se han detectado correctamente o ha cambiado el DIP 1–2. Compruebe el cableado y repita la detección. |
| OK: 2 parpadeos rojos | Activación de una fotocélula. Compruebe si hay obstáculos, la alineación TX/RX y el contacto NC. |
| OK: 4 parpadeos rojos | STOP activo. Compruebe el dispositivo de seguridad y su cableado. |
| OK: 5 parpadeos rojos | Error en los parámetros internos. Espere al menos 30 s; si persiste, un técnico deberá realizar el borrado y una nueva detección. |
| OK: 7 parpadeos rojos | Fallo del circuito interno o cambio del DIP 1–2. Tras desconectar y restablecer la alimentación, compruebe el cableado; si cambia el modo, repita la detección. Un error persistente requiere asistencia técnica. |
| OK: 8 parpadeos rojos | La señal permanece activa. Suelte el botón o desactive el relé que permanece activado. |
| OK apagado / encendido fijo | Compruebe la alimentación y los fusibles; una señalización de error fija puede indicar una avería de la placa. |
| PHOTO / STOP apagado | La entrada de seguridad no permite el movimiento. No la puentee; compruebe el dispositivo y la detección. |
| LED de radio: 1 / 6 / 8 parpadeos rápidos | Mando ya memorizado / codificación incompatible / memoria llena. |
Si el motor no responde, compruebe primero la alimentación, las protecciones, el estado de las entradas de seguridad y la señal de mando. Si el movimiento es en sentido contrario, corrija el sentido según del procedimiento indicado. Si se produce un ruido inusual, daños o tirones, interrumpa el uso; no aumente la fuerza como sustituto de una reparación.
Borrado de la memoria
Borrado de todos los mandos
Con la memoria desbloqueada, mantenga pulsado RADIO, hasta que el LED se encienda, se apague y empiece a parpadear. Suelte el botón durante el tercer parpadeo. Cinco parpadeos confirman que se han borrado los mandos. Se borrarán todos los transmisores memorizados, así que tenga preparado su nuevo aprendizaje.
Borrado de la central de control y los dispositivos aprendidos
- Con el motor parado, desconecte la alimentación.
- Mantenga pulsado PROGRAM y vuelva a conectar la alimentación. Mantenga el botón pulsado hasta que el LED OK se encienda, se apague y empiece a parpadear.
- Suelte PROGRAM durante el tercer parpadeo del LED OK. Cinco parpadeos confirman que la operación se ha realizado correctamente.
- Vuelva a configurar los dispositivos de seguridad y realice todas las pruebas. Este procedimiento no borra los mandos, pero desbloquea la memoria de radio. Las posiciones de los interruptores DIP mecánicos y de los trimmers no cambian por sí solas.
Inspección y mantenimiento periódicos
Encargue el mantenimiento especializado como máximo cada 6 meses o después de 20 000 maniobras, lo que ocurra primero. En caso de uso intensivo o de condiciones ambientales exigentes, el plan de mantenimiento determinará el intervalo.
- Tras desconectar la alimentación eléctrica, compruebe las fijaciones, la corrosión, los cables y la entrada de agua.
- Compruebe el desgaste del piñón, la cremallera, las guías y los topes, así como su holgura y el movimiento manual.
- Limpie las fotocélulas y compruebe el desbloqueo. Tras volver a conectar la alimentación, compruebe todos los dispositivos de seguridad, la parada y las fuerzas.
- Conserve el registro de mantenimiento y el manual. No entre en la zona de paso mientras la puerta esté en movimiento; mantenga los mandos y los controles fijos fuera del alcance de los niños.
Datos técnicos de NICE ROBO600
| Alimentación del motor y de la central de control | 230 V CA, 50/60 Hz |
|---|---|
| Potencia nominal | 300 W |
| Par nominal / máximo | 9 / 18 Nm |
| Fuerza nominal / máxima correspondiente | 300 / 600 N; la fuerza del accionamiento no equivale al peso de la puerta |
| Velocidad en vacío / al par nominal | 11 / 8,5 m/min |
| Cremallera / piñón | Módulo 4 / Z15, diámetro primitivo de 60 mm |
| Peso máx. de la puerta | 600 kg |
| Longitud máx. de la hoja / capacidad de esta oferta | 8 m según el manual / paso de 6 m en esta ficha |
| Funcionamiento continuo | Máx. 4 minutos; ciclos según la longitud de la hoja |
| Grado de protección / clase eléctrica | IP44 / I – puesta a tierra de protección |
| Temperatura | −20 a +55 °C |
| Salida auxiliar | 24 V CC ±10 %, máx. 100 mA |
| Salida FLASH | 230 V CA, máx. 60 W según la tabla técnica |
| Peso del accionamiento | 11 kg |
| Radio | 433,92 MHz, receptor integrado O-CODE |
Dimensiones y espacio de montaje
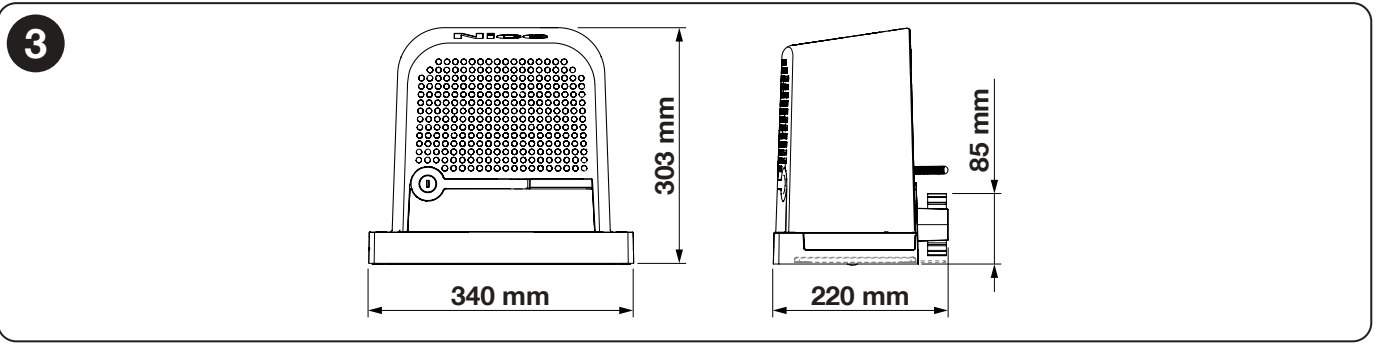
El plano de montaje de ROBO600 indica las dimensiones totales 340 × 220 × 303 mm (altura) y el eje del piñón 85 mm por encima de la base. Utilice este plano como referencia para el montaje. Al elegir la ubicación, deje espacio para abrir la cubierta, acceder a la llave y accionar el desbloqueo de forma segura.
Le ayudaremos a elegir el conjunto a través de contacto. Indique la longitud y el peso de la puerta, el número previsto de ciclos y, si va a sustituir un equipo, adjunte también una foto de la placa de características y de la central de control.
Quiero pedir este producto. ¿Cómo debo proceder?
Elija la opción que más le convenga:
- pedido a través de la tienda online: use el botón Comprar y añada el producto al carrito (encontrará el botón Comprar en la tabla de variantes de este producto).
- pedido por correo electrónico: envíe su pedido a [email protected]
